伺服电缆与普通电力电缆在工业机器人应用中的传输稳定性对比
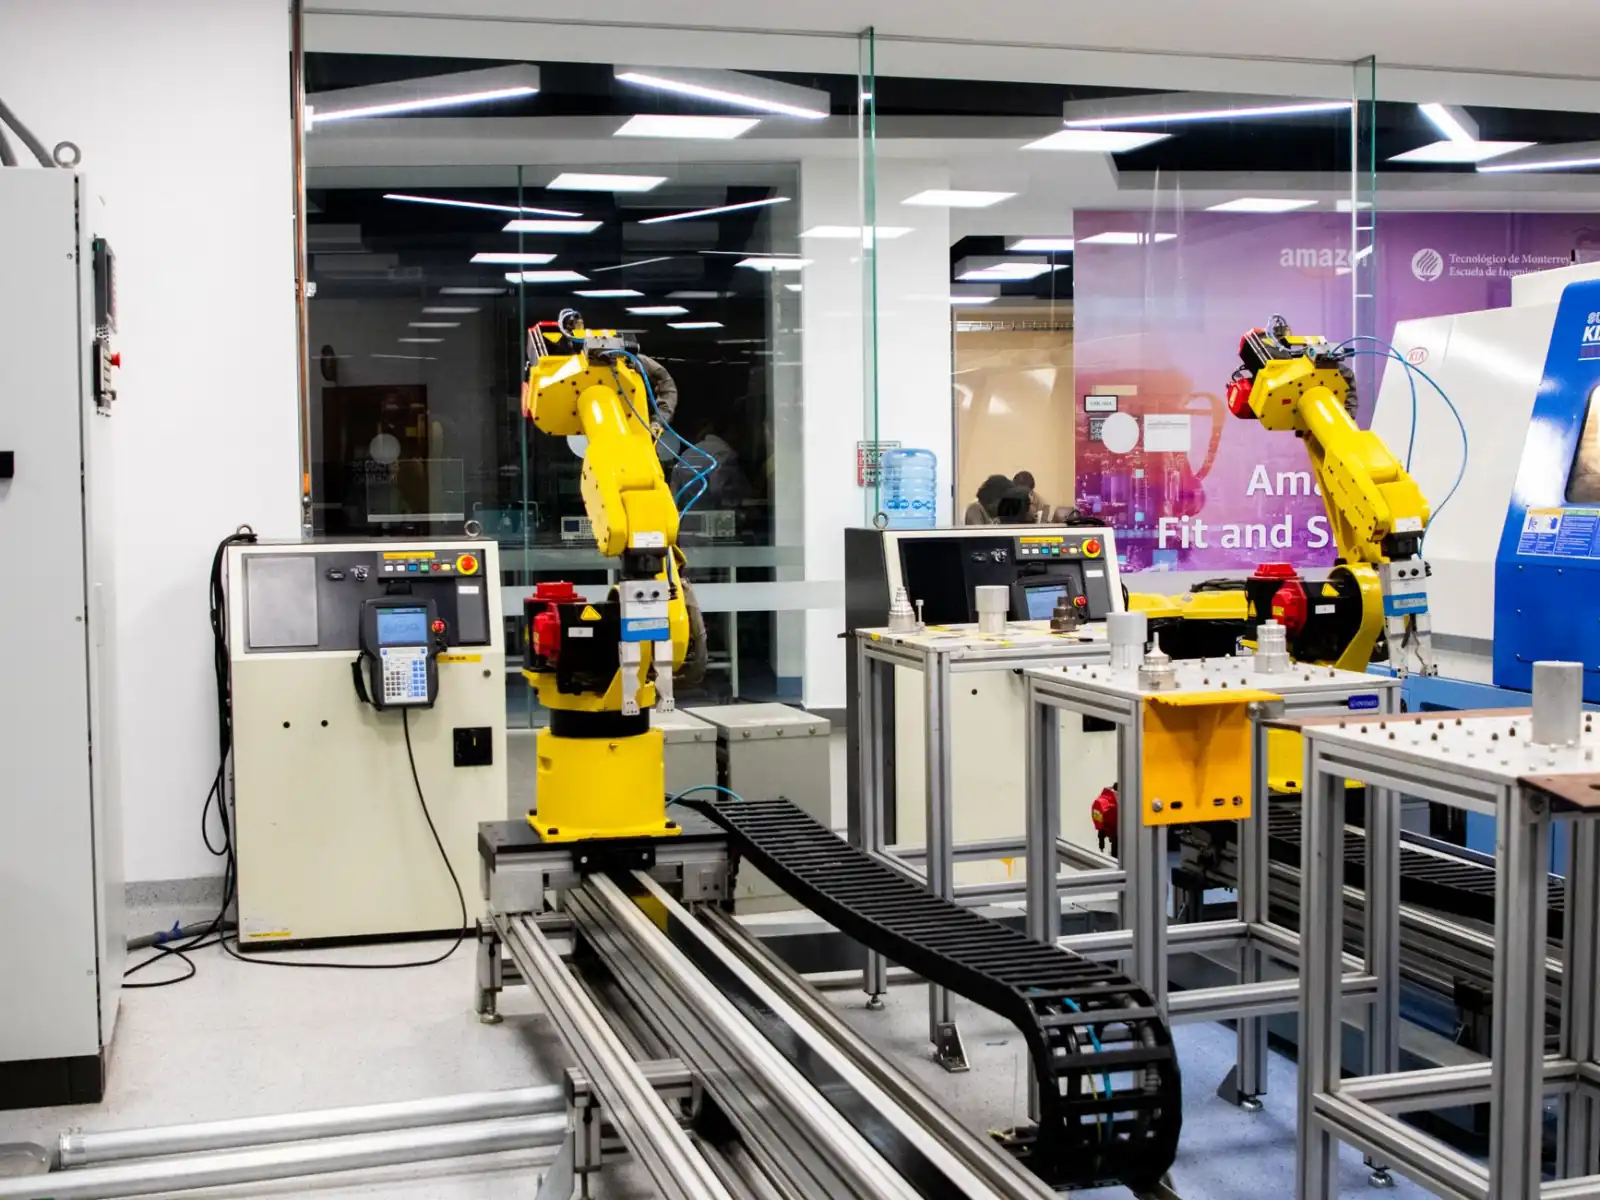
在工业机器人第七轴的拖链系统中,很多工程师都遇到过这样的现象:同一段运动轨迹,换上普通电力电缆后,编码器反馈值偶尔出现跳变,而换回伺服电缆后问题消失。这并非偶然,背后是两类电缆在结构设计与材料工艺上的本质差异。
导体结构与绞合工艺的差异
普通电力电缆的导体通常采用常规束绞结构,绞距较大,在静态敷设场景下完全够用。但工业机器人关节处每分钟可能完成数十次往复弯折,拖链电缆的导体必须采用短节距复绞工艺,单丝直径通常控制在0.08~0.12mm之间,且绞合方向与拖链运动方向经过匹配设计。这种结构让导体在反复弯折时,应力分布更均匀,避免单丝过早疲劳断裂。
而伺服电缆在此基础上更进一步——以武汉南瑞思创科技服务过的某汽车焊装线为例,其伺服电缆导体采用镀锡铜丝,节距比普通拖链电缆缩短约15%,配合抗拉芳纶加强芯,在600万次拖链循环测试后,导体电阻变化率仍低于3%。普通电力电缆在同等条件下,往往在80万次左右就出现导体断裂。
屏蔽层对信号传输稳定性的影响
工业机器人伺服系统依赖编码器反馈实现闭环控制,信号频率可达MHz级别。普通电力电缆通常只有一层铝箔屏蔽,甚至无屏蔽,在变频器PWM波干扰下,编码器信号极易被噪声淹没。
屏蔽电缆的设计逻辑完全不同:
- 双层屏蔽结构:内层铝箔聚酯带覆盖率100%,外层镀锡铜编织网覆盖率≥85%,形成对高频和低频干扰的梯度防护
- 屏蔽层与芯线电容匹配:伺服电缆的对称芯线设计使共模干扰转化为差模信号后被抑制,普通电缆无此考量
- 接地路径优化:编织网与连接器360°端接,避免“猪尾巴”式接地引入额外电感
实际测试中,在30kW变频器旁并行敷设10米,普通电力电缆的编码器信号误码率约为10⁻⁴,而柔性电缆中的伺服专用型号可控制在10⁻⁹以下。
绝缘与护套材料的动态性能
普通电力电缆多用PVC绝缘,在-10℃以下会明显变硬,弯折时易开裂。工业机器人电缆则普遍采用TPE或PUR材料,邵氏硬度控制在85A~95A之间,兼顾柔韧性与耐磨性。
值得注意的一个细节是:拖链电缆的护套挤出工艺采用加压式而非挤管式,护套与编织层之间无间隙,防止运动过程中护套滑移导致芯线堆积。这个工艺差异在低速短行程应用中不易察觉,但在高速长行程第七轴中,直接决定电缆寿命是50万次还是500万次。
选型与敷设的注意事项
即便选对了伺服电缆,敷设不当仍会前功尽弃。以下三点是现场高频问题:
- 弯曲半径不能只看静态值:拖链内弯曲半径应不小于电缆外径的7.5倍,且需预留10%余量
- 避免扭力累积:多根电缆在拖链中应留有间隙,禁止用扎带捆死,否则外层电缆承受额外拉伸
- 屏蔽层单端接地还是双端接地:编码器信号线建议双端接地,但需确保两端地电位差小于1V,否则改为单端接地并加装磁环
常见问题中,用户反馈最多的是“电缆用了三个月就断芯”。拆解后发现,多数情况是拖链选型时未考虑电缆外径与拖链内腔的匹配度,导致电缆在拖链内翻转。另一个隐蔽问题是工业机器人电缆的绞合方向与拖链弯曲方向相反,加速了导体疲劳。
从传输稳定性角度看,伺服电缆与普通电力电缆的差距不是单一指标的高低,而是导体、屏蔽、绝缘、护套四个子系统协同设计的结果。在机器人本体和第七轴这类高动态场景中,用普通电缆替代伺服电缆省下的成本,往往在调试阶段的信号排查和停线损失中加倍偿还。